项目拆解
- 01项目背景
- 02我们遇到的问题
- 03解决方案
- 04硬件
- 05软件
- 06控制
- 07调试过程
- 08最终效果
- 09比赛表现
01
项目背景
哨兵不需要操作手,意味着「看什么、打谁、什么时候移动」全部要由程序自己决定。它是我们队伍里软件成分最重的一台机器人。
02
我们遇到的问题
没有人工判断,误识别和空转时间都会被直接放大成失分。
战场上的光照、遮挡、多目标重叠,都让识别结果不稳定。
03
解决方案
把行为拆成清晰的状态:巡航扫描 / 锁定 / 开火 / 规避,每个状态只做一件事,方便单独调试和统计。
视觉部分做多帧确认再开火,宁可晚一点,也不要无效输出。
04
硬件
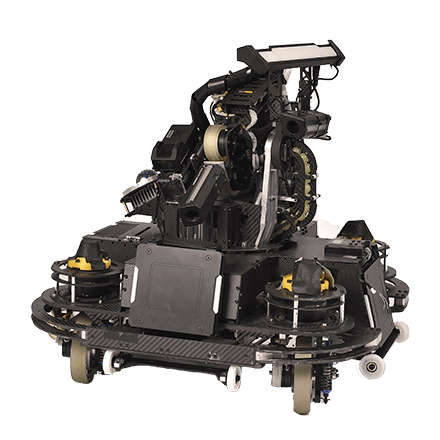
防护底盘、两轴云台、发射机构、工业相机与主控,整机以无人值守的稳定性为第一优先级设计。
05
软件
目标检测与跟踪、弹道解算、状态机调度、开火决策;上层只消费「目标位姿」和「可否开火」两个结果。
06
控制
云台自瞄闭环 + 底盘微调,命中后按固定节奏转移目标,避免在同一个无效目标上耗时间。
07
调试过程
在场地里跑大量重复对局,统计误识别次数和空转时间,把每一次失败都标在时间轴上,再回去改决策阈值。
08
最终效果
可以自主完成基础对抗动作,在无人干预的情况下持续输出,为人工操作的队员争取空间。
09
比赛表现
全自动上场。每一次比赛暴露的决策问题,都会变成下一版状态机的规则。