项目拆解
- 01项目背景
- 02我们遇到的问题
- 03解决方案
- 04硬件
- 05软件
- 06控制
- 07调试过程
- 08最终效果
- 09比赛表现
01
项目背景
工程机器人负责取弹与救援,是整场比赛的节奏控制器。它不像步兵那样靠操作手感,而是靠机械结构的可靠性和动作序列的重复精度。
02
我们遇到的问题
早期方案的自由度太少,取弹姿态受限,操作手经常需要把机器人摆到很别扭的位置才能对准。
抓取时机械臂受力变形明显,同一个动作两次结果不一样。
03
解决方案
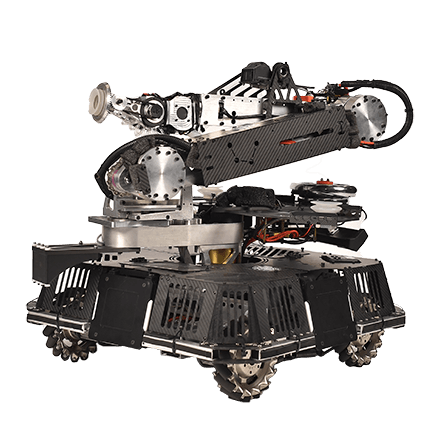
重新设计机械臂关节与夹爪,用碳板和铝型材混合结构提高刚度,把变形量控制在可接受范围。
把常用动作做成预置位姿:先手动录制,再回放执行,让重复精度不再依赖操作手。
04
硬件
多关节机械臂、夹爪、升降机构,关节限位与编码器反馈,电机与传感器走 CAN。
05
软件
动作序列状态机:录制 / 回放 / 手动三种模式,配合关节位置控制与限位保护。
06
控制
关节位置环 + 电流限幅保护,遇到结构卡死时及时卸力,避免烧电机或掰坏结构件。
07
调试过程
反复录制并回放同一套动作,用标记点测量结构变形量,再回头改支撑结构,直到重复精度稳定。
08
最终效果
取弹动作更稳定,在兑换站的失误明显减少——这是工程机器人最核心的指标。
09
比赛表现
每次训练都会统计取弹成功率,把失败的姿态记录下来,作为下一轮结构改动的输入。