项目拆解
- 01项目背景
- 02我们遇到的问题
- 03解决方案
- 04硬件
- 05软件
- 06控制
- 07调试过程
- 08最终效果
- 09比赛表现
01
项目背景
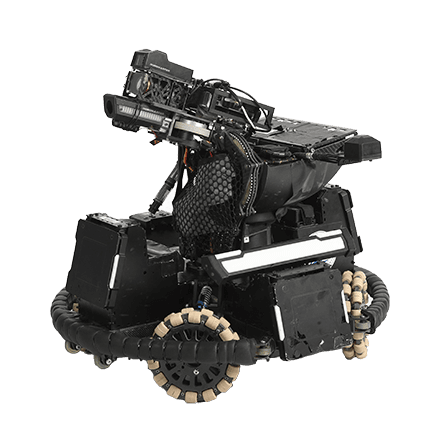
步兵是推进和对抗的主力,数量最多、改动最频繁。它同时也是最好的教学平台:机械、电控、嵌入式、视觉四个方向都能在一台步兵上找到完整的工作量。
02
我们遇到的问题
全向轮在木地板和场地缓冲垫上的附着力差别很大,高速转向时容易出现甩尾,操作手很难建立手感。
云台高速转动时画面抖动,直接影响到自瞄的识别稳定性。
03
解决方案
底盘增加独立悬挂并重新配重,降低重心;把加速度限制做成可调参数,让操作手在不同场地上都能有稳定的手感。
云台重新做动平衡,相机与枪管刚性连接,减少相对位移。
04
硬件
全向轮底盘 + 悬挂模组、两轴云台、拨盘发射机构、主控与自绘分电板、IMU 与相机。
05
软件
底盘速度解算、云台双环控制、发射热量管理、遥控与 CAN 通信;自瞄开启时云台跟随视觉给定,关闭时回到遥控给定。
06
控制
速度环配合陀螺零漂补偿,让底盘在长时间运行后依然保持方向一致;云台在自瞄与手动之间做平滑切换,避免突然抖动。
07
调试过程
在场地里实测抓地力、跑圈计时,记录不同加速度参数下的过冲和甩尾情况,一点一点把参数收敛下来。
08
最终效果
推进更稳、转向更可控,操作手能预判机器人的运动;自瞄在云台高速转动时依然能稳定跟踪。
09
比赛表现
几乎每场比赛都会上场。它也是我们验证新方案的第一台车,很多改动先在步兵上跑通,再推广到其他兵种。