项目拆解
- 01项目背景
- 02我们遇到的问题
- 03解决方案
- 04硬件
- 05软件
- 06控制
- 07调试过程
- 08最终效果
- 09比赛表现
项目背景
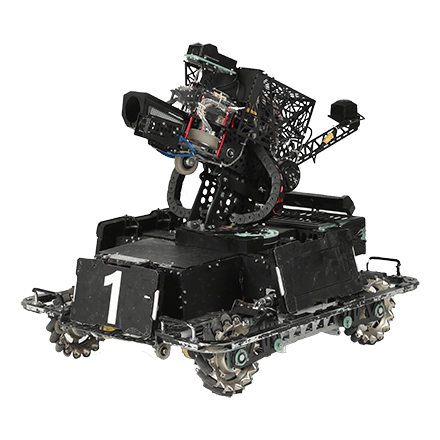
英雄决定了一支队伍的火力上限。它要在大弹丸发射机构、两轴云台、整机供电和底盘承载之间同时做取舍,任何一个环节做薄了都会在对抗中暴露。
我们把它作为整机思路的第一个验证平台:底盘、云台、发射、供电分开设计,再用统一的 CAN 拓扑和一套分层代码把它们接起来。
我们遇到的问题
大弹丸发射瞬间的冲击会通过云台传到整机,连续发射后云台出现明显抖动,弹道一致性下降。
加上发射机构和配重之后,底盘起步打滑、急停过冲,原来的加速度曲线不再适用。
解决方案
重做发射机构与云台的连接支撑,在关键受力点增加加强板和减震垫,把冲击路径从云台电机上引开。
底盘改为四轮全向 + 独立悬挂,重新分配重心;供电上把发射动力与底盘动力拆成两条支路,避免发射时母线电压被拉低。
硬件
底盘 4× 无刷电机 + 独立悬挂模组,两轴云台,大弹丸拨盘式发射机构,自绘分电板与电源管理板。
主控采用 STM32 系列 MCU,电机、IMU、发射机构之间全部走 CAN,遥控接收与上位机通信走串口。
软件
STM32 + FreeRTOS 多任务结构:遥控解算、CAN 收发、电机闭环、发射状态机各自独立任务,按周期调度。
代码按 bsp → device → module → app 分层,硬件相关代码只在底层出现,上层模块换板子不用改。
控制
云台用位置环 + 速度环串级 PID,并叠加前馈补偿,缓解大惯量负载下的滞后。
底盘用速度矢量解算四轮转速,限制加速度与角加速度上限;拨盘按固定角度步进,配合热量与冷却状态做发射节奏管理。
调试过程
用 CAN 抓包看总线负载与丢包,确认多电机高频率下发时的时序安全。
示波器看母线电流与电机相电流,定位发射瞬间的电压跌落;上位机同时拉云台阶跃响应曲线,反复整定 PID 与摩擦补偿。
最终效果
连续发射时云台抖动明显收敛,弹道一致性提升;底盘急停过冲减小,可以稳定跑完整场对抗而不需要中途干预。
比赛表现
本赛季随整车一起持续迭代,主要承担火力压制与吸引防守的角色。每一次弹道和云台参数的调整,都会在下一场训练里被验证。