项目拆解
- 01项目背景
- 02我们遇到的问题
- 03解决方案
- 04硬件
- 05软件
- 06控制
- 07调试过程
- 08最终效果
- 09比赛表现
01
项目背景
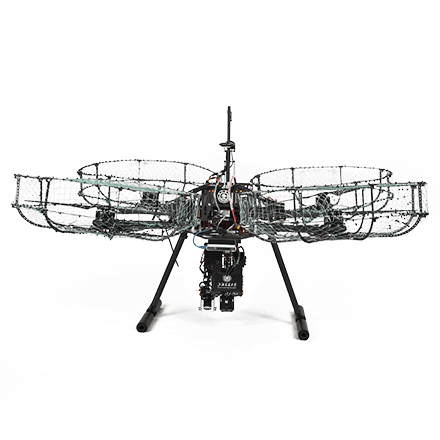
空中机器人的价值在于信息:把对手的位置和动向传给地面队员。它需要的是稳定的悬停、可用的画面和足够的留空时间。
02
我们遇到的问题
机体振动直接传进相机,画面出现果冻效应,识别标记容易失败。
图传存在延迟,画面和真实位置对不上。
03
解决方案
相机用减振安装,避开机体共振频段;重新整定飞控参数,把悬停时的抖动压下去。
优化图传链路的位置与天线布局,降低遮挡导致的丢包。
04
硬件
轻量化机架、动力系统、飞控、图传模块与相机;结构件以减重为前提重新设计。
05
软件
飞控参数整定、图传参数配置、视觉标记识别与结果回传。
06
控制
位置与姿态控制,定点悬停与简单航线飞行,优先保证画面稳定。
07
调试过程
反复试飞,逐轮调整减振与飞控参数;同时记录每次飞行的振动与延迟,形成可对比的数据。
08
最终效果
画面可用,悬停稳定,能为地面提供稳定的信息输入。
09
比赛表现
以侦察任务为主,飞行前会做完整的链路与电量检查清单。